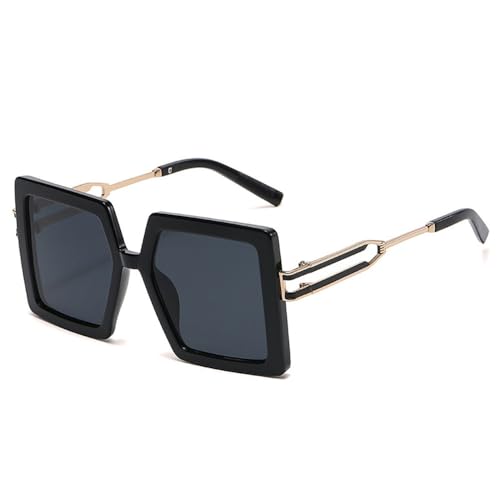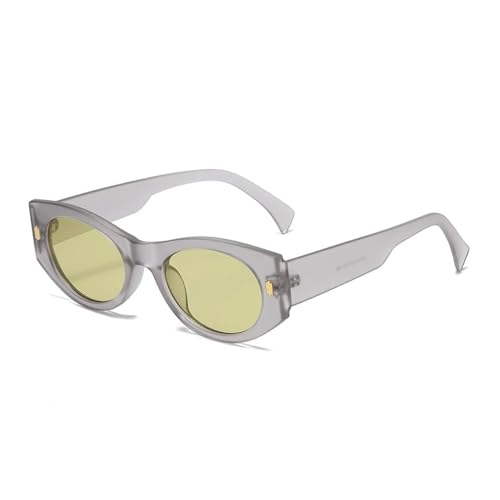
Lunettes de soleil œil de chat rétro avec rivets et verres dégradés UV400 pour femme
9,99 EUR
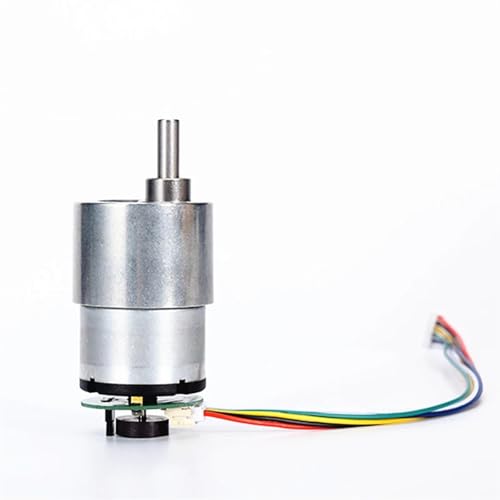
Vous en avez assez de voir votre véhicule DIY dévier constamment de sa ligne droite ? Le moteur à engrenages JGB37-520 résout ce problème de synchronisation. En combinant une alimentation 12V stable et un encodeur Hall, il transmet la position exacte de l'axe à votre carte de contrôle, permettant de corriger instantanément les écarts de puissance entre les roues.
Les moteurs classiques manquent souvent de couple à basse vitesse ou ne permettent pas de vérifier leur régime réel. Ce modèle JGB37-520 tourne à 110rpm avec une force constante, ce qui empêche le robot de se bloquer face à une légère pente ou un tapis épais.
| Besoin utilisateur | Solution apportée par le JGB37-520 |
|---|---|
| Suivi de ligne droite | Ajustement par retour de l'encodeur Hall magnétique |
| Franchissement d'obstacles | Couple robuste généré par la boîte de réduction 12V |
| Gestion de l'espace interne | Format cylindrique compact facile à fixer sous le châssis |
Éliminez les approximations de trajectoire et fiabilisez vos algorithmes de navigation grâce à cette motorisation pensée pour la performance odométrique.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.